3B hasta modeli
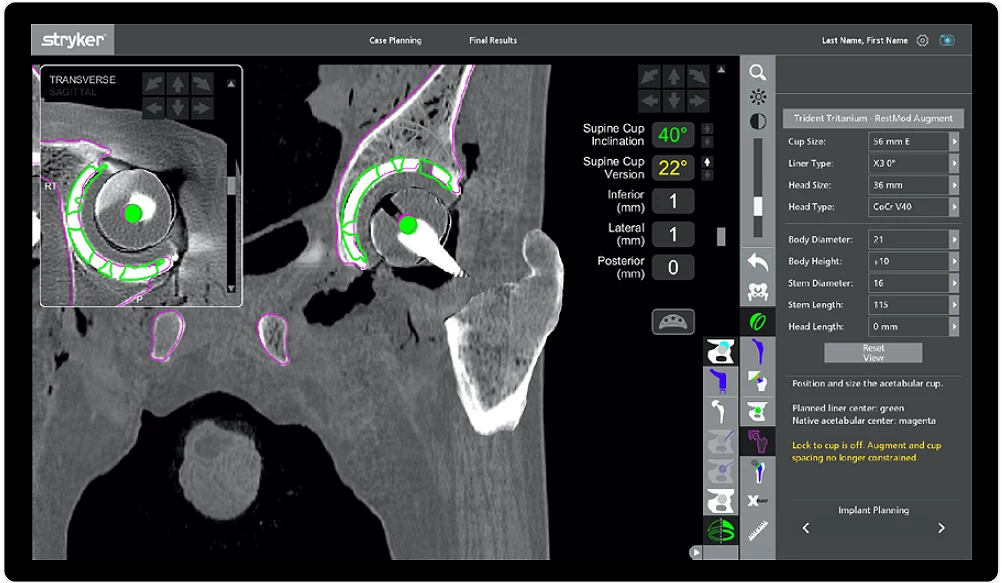
BT görüntüleri üzerinden kemik anatomisi, pelvis eğimi ve kalça–omurga ilişkisi değerlendirilir.
Mako Total Hip, 15 yılı aşan klinik deneyim üzerine kurulu 3B BT planlaması ve AccuStop™ haptik teknolojiyle total kalça protezinde protez bileşenlerinin konumunu kişiye göre planlamaya yardımcı olur.
Primer, kompleks primer ve revizyon olgularında hastanın anatomisini daha ayrıntılı bilmek; kap, stem, augment ve vida planını ameliyat öncesinde görmek için geliştirilmiştir.
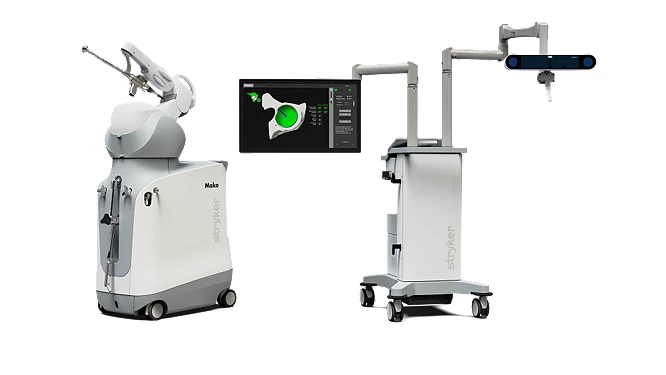
Hastanın kalça ve pelvis anatomisi üç boyutlu olarak modellenir. İmplantın boyutu, konumu, kalça merkezi, bacak uzunluğu ve offset değerleri ameliyattan önce planlanır; cerrah uygulama sırasında gerçek zamanlı geri bildirim alır.
BT görüntüleri üzerinden kemik anatomisi, pelvis eğimi ve kalça–omurga ilişkisi değerlendirilir.
Kap ve stem boyutu, merkez, eğim, versiyon, bacak uzunluğu ve offset hedefleri planlanır.
AccuStop™ haptik teknoloji, oyma işlemini planlanan merkez ve derinlik sınırlarında yürütmeye yardımcı olur.
Primerden revizyona uzanan iş akışında kap, augment ve vida seçenekleri üç boyutlu olarak planlanabilir; ameliyat sırasında kemik yüzeyi haritalanabilir ve oyma işlemi robotik kol desteğiyle yürütülebilir.
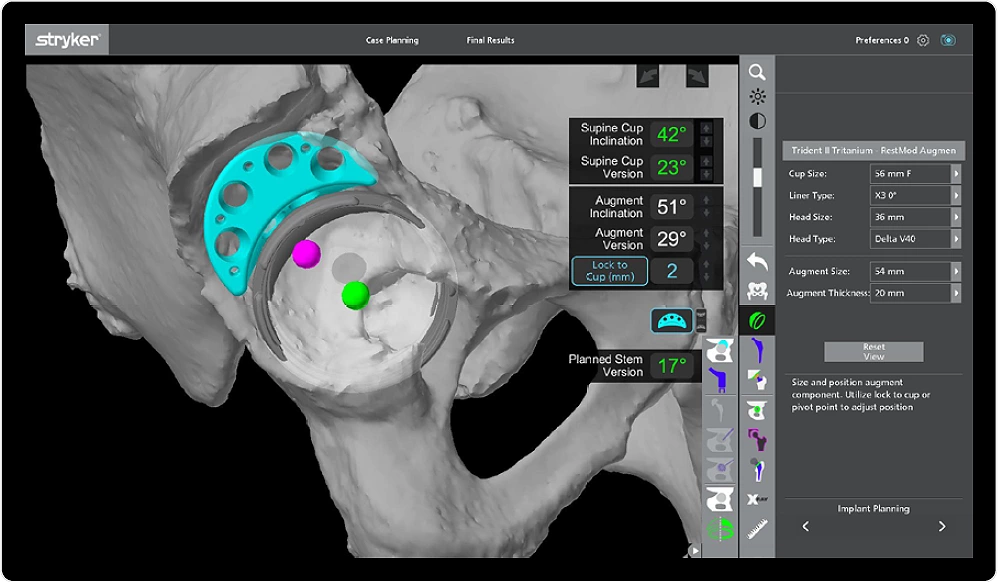
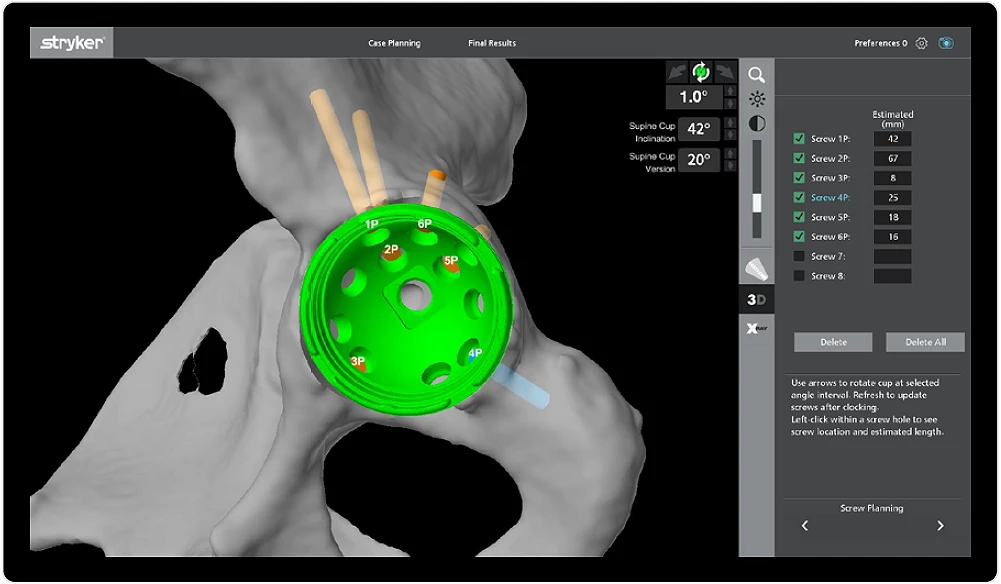
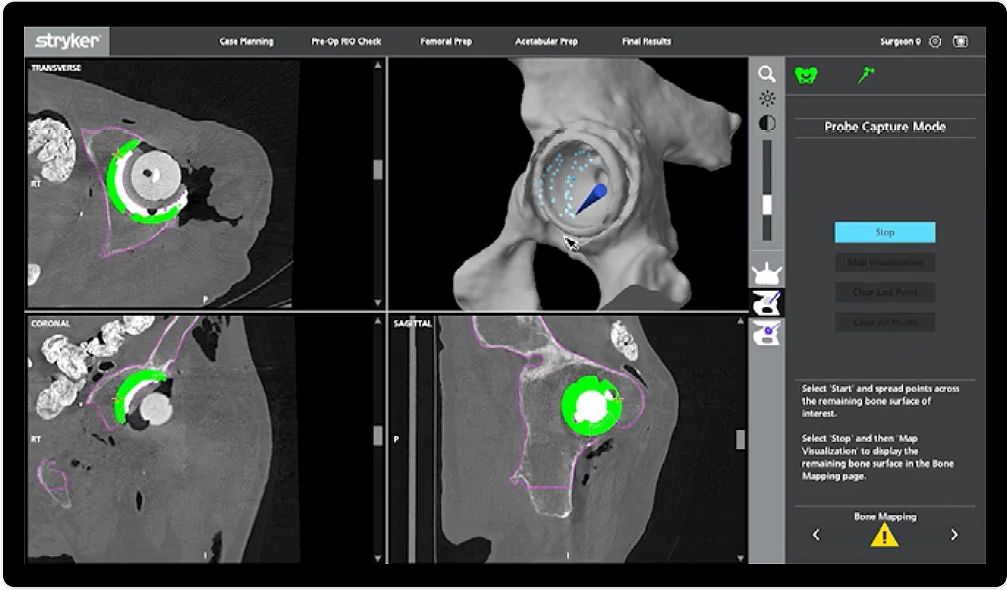
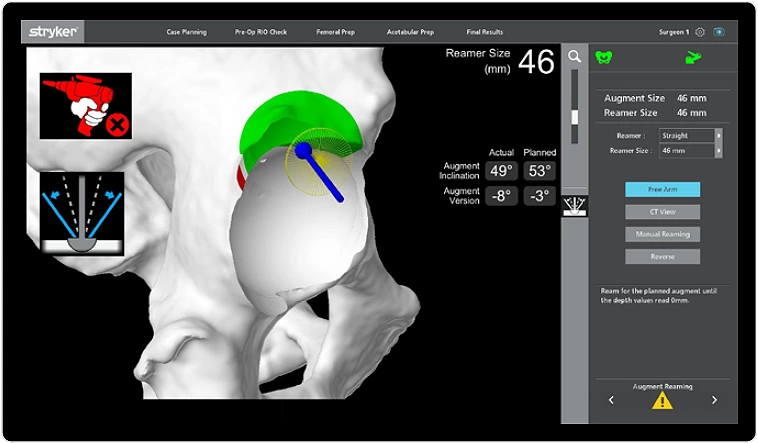
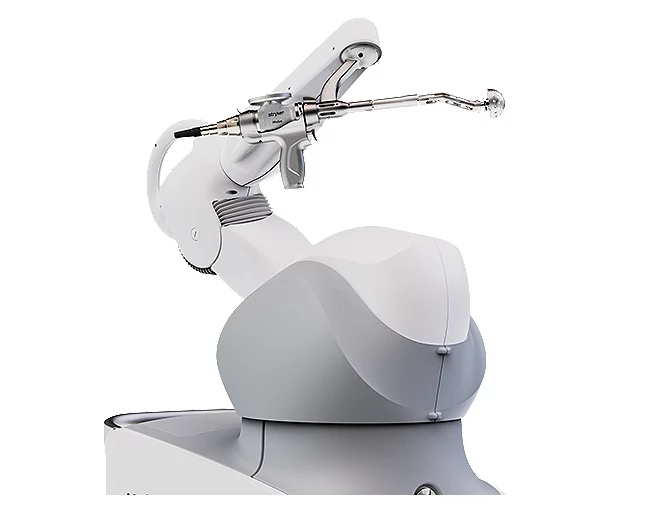
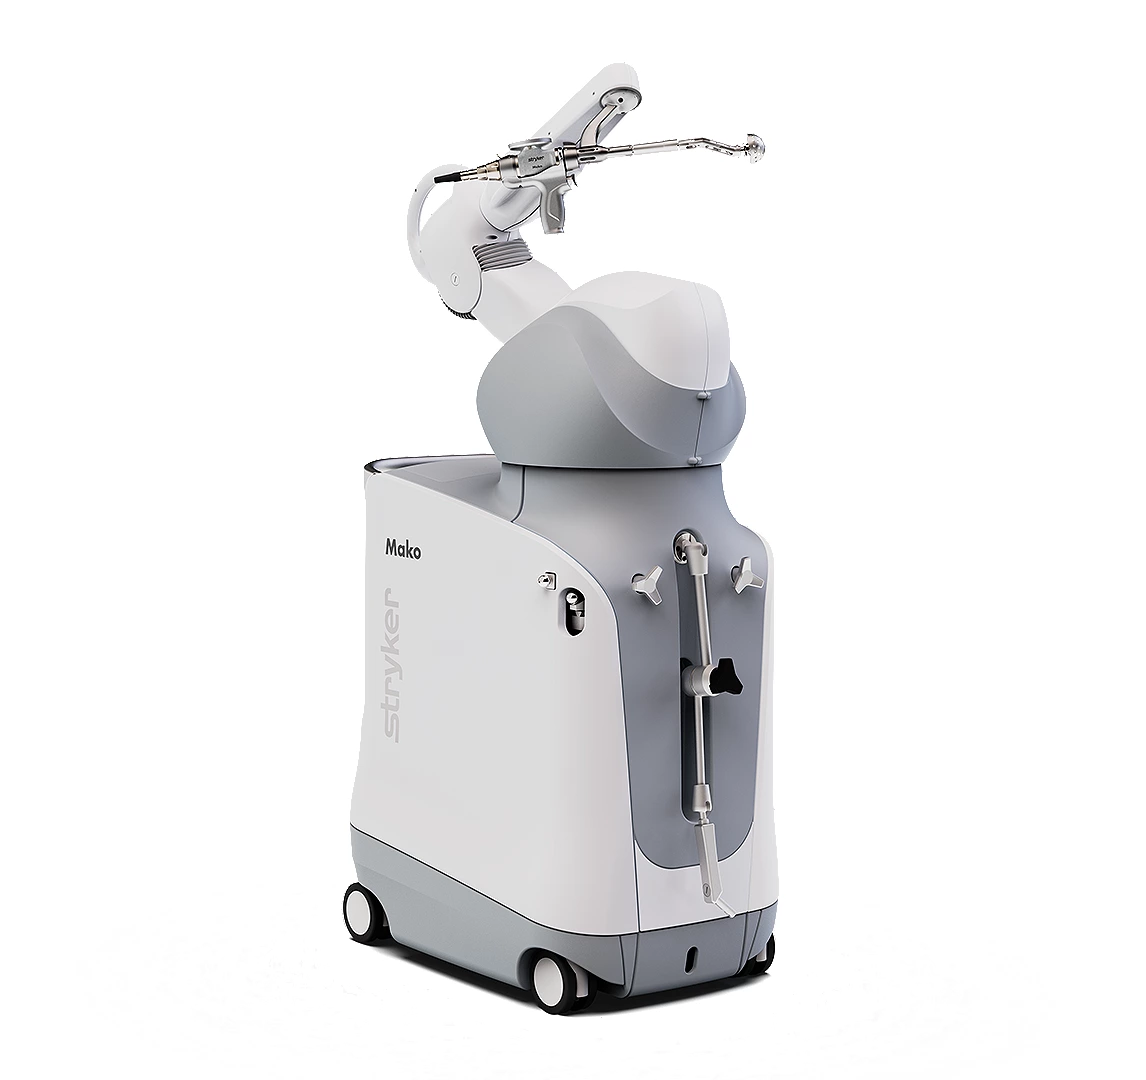
Mako Total Hip’in SmartRobotics™ özellikleri; komponent konumunu optimize etmeyi, kalça biyomekaniğini yeniden oluşturmayı ve cerrahi deneyimi geliştirmeyi amaçlar.
Bulgular hasta seçimine ve çalışmanın tasarımına göre değişir; aşağıdaki başlıklar sonuç garantisi değildir.
Çalışmalar robotik kalça protezinde kap konumu ve kalça merkezinin yeniden oluşturulmasında daha tutarlı sonuçlar bildirmiştir.
Bazı karşılaştırmalı çalışmalarda manuel cerrahiye göre daha düşük çıkık oranları raporlanmıştır.
Bazı hastaların günlük yaşamda yapay kalçalarının daha az farkında olduğu ve fonksiyonel skorlarının daha iyi olduğu bildirilmiştir.
Bazı serilerde manuel total kalça protezine göre hastanede kalış süresinde azalma görülmüştür.
Planlanan sınırlarda kontrollü oyma, uygun olgularda daha küçük kap ve daha fazla kemik koruma hedefini destekleyebilir.
Robotik yardımın özellikle oyma sırasında cerrahın fiziksel ve zihinsel yükünü azaltabileceği bildirilmiştir.
Sistem bacak uzunluğu ve offset için ölçüm desteği verir; ancak tam eşitlik her hastada garanti edilemez. Güvenli protez konumu ve yumuşak doku dengesi birlikte değerlendirilir.
Mako Total Hip, direkt anterior yaklaşım dahil farklı cerrahi yaklaşımlarla kullanılabilir. Uygun yaklaşımı cerrah hastanın anatomisine göre belirler.
Güncel Mako Total Hip Advanced Primary and Revision uygulaması; seçilmiş kompleks primer ve revizyon olguları için kap, augment, vida ve bazı stem planlama özellikleri sunar. Uygunluk merkezin sistemi ve hastanın durumuna bağlıdır.
Bilgilendirme amaçlıdır; muayene ve kişisel tedavi önerisi yerine geçmez. Mako, SmartRobotics ve AccuStop Stryker’a ait ticari markalardır.